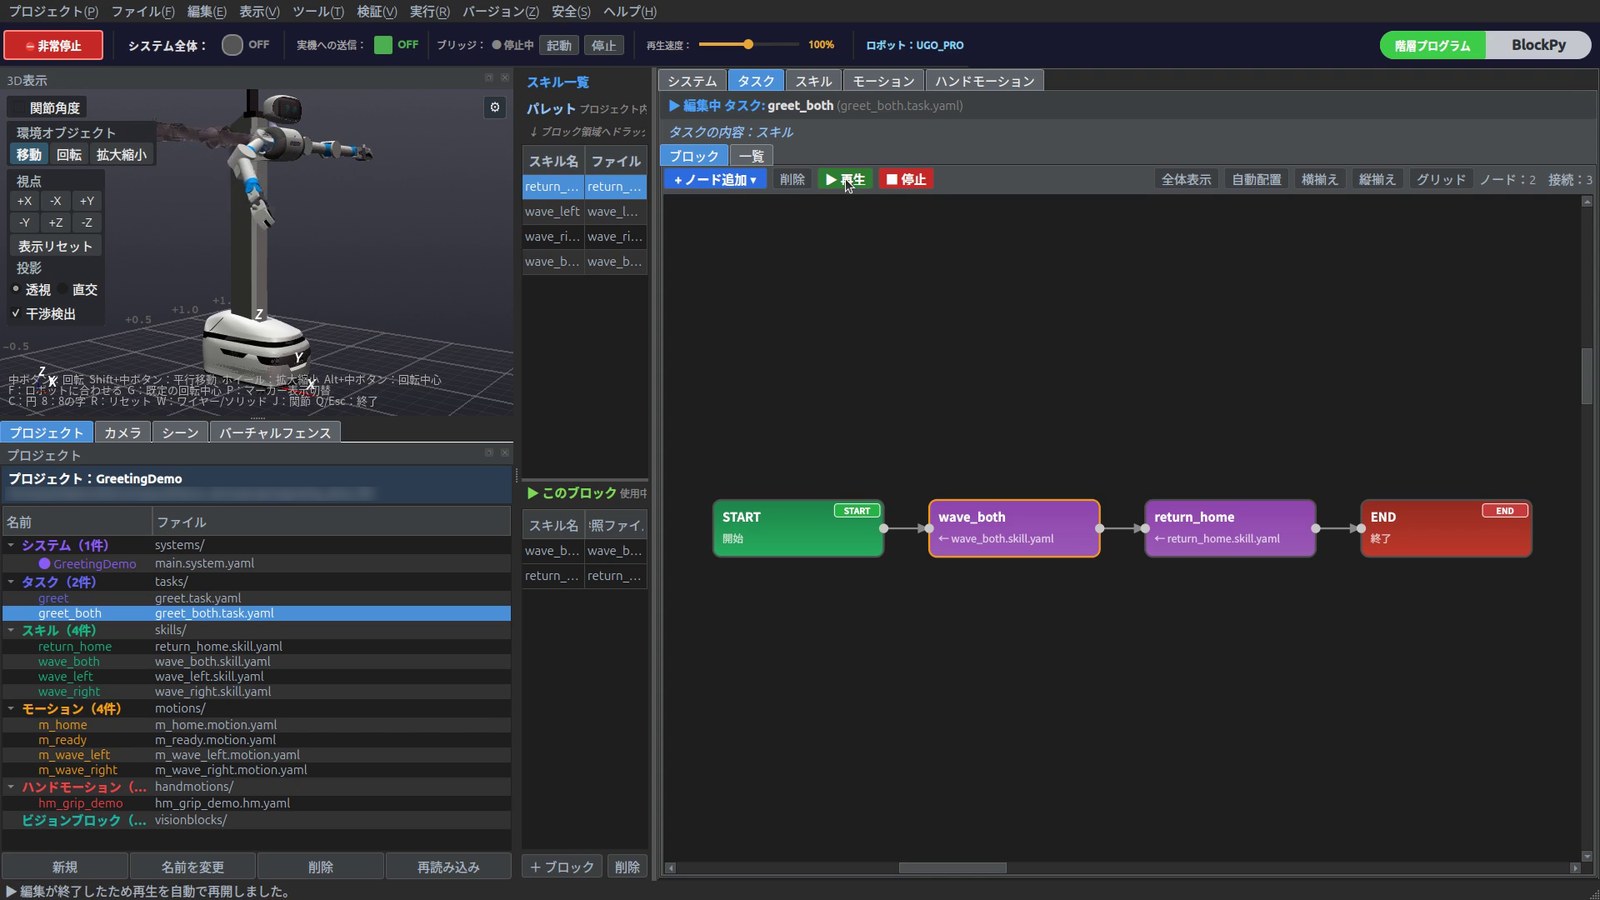
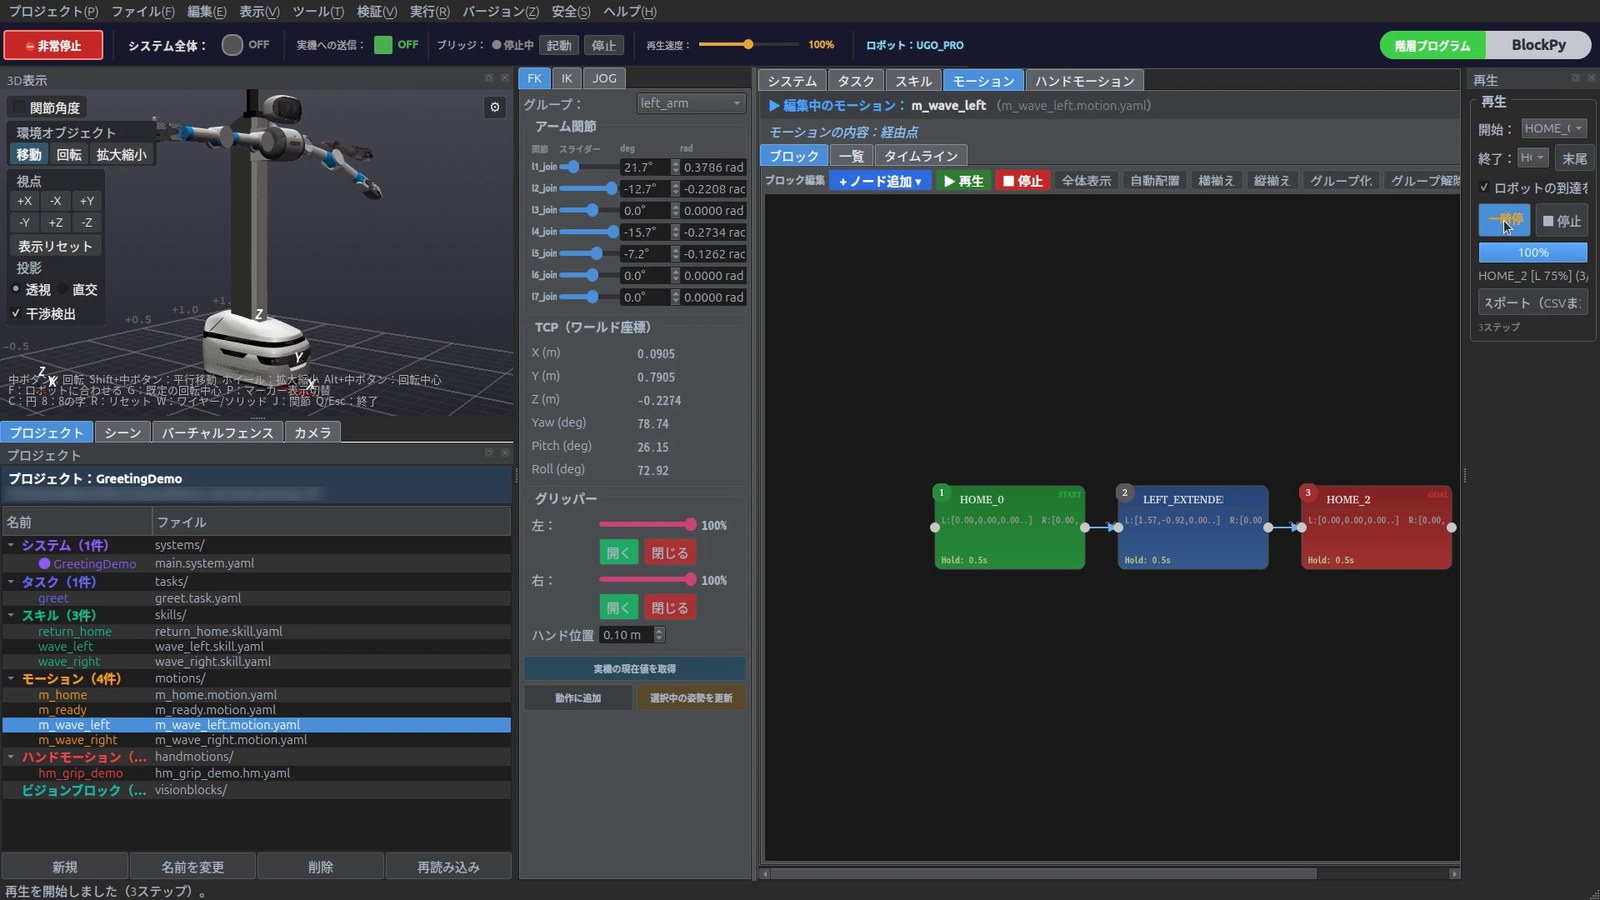
TEACHING教示でやらせたい動作を定義
産業用ロボットのティーチングと同じ感覚で、やらせたい動作を定義。これまで培った教示ノウハウが、そのまま動作設計の起点になります。
Summary
ティーチング、模倣学習、AI推論、実行制御。複数メーカーのロボットへ。
FOSのアプリケーションとして、ロボットの学習と制御を担います。産業用ロボットで培った運用を、ヒューマノイドを含む複数メーカーの機体へ広げます。LeRobot のロボットアーム SO-ARM 101 Pro は 製品ページ で紹介しています。
Video
Capabilities
教える・組み立てる・学ばせる・確かめる・動かしてつなぐ。ヒューマノイド運用に必要な工程を、ひとつの画面でカバーします。
関節・手先・VRで姿勢を教え、つないで動きにする
階層とブロックで作業を組み立て、条件や再試行を組み込む
LeRobot/VLA/ローカルLLMを教示動作と同じタスクに組み込む
作業環境をモデル化し、動かす前に到達性・干渉・領域違反を確認する
実機への指令を切り替えて再生し、設備PLC・ROS 2・外部プログラム・AIエージェントと接続する
ひとつの日本語画面で完結し、学習・保守・ライセンスまで揃える
All features
各分類の「機能を見る」を押すと、画面イメージつきで機能を確認できます。提供段階での絞り込みやキーワード検索もご利用いただけます。
該当する機能はありません。
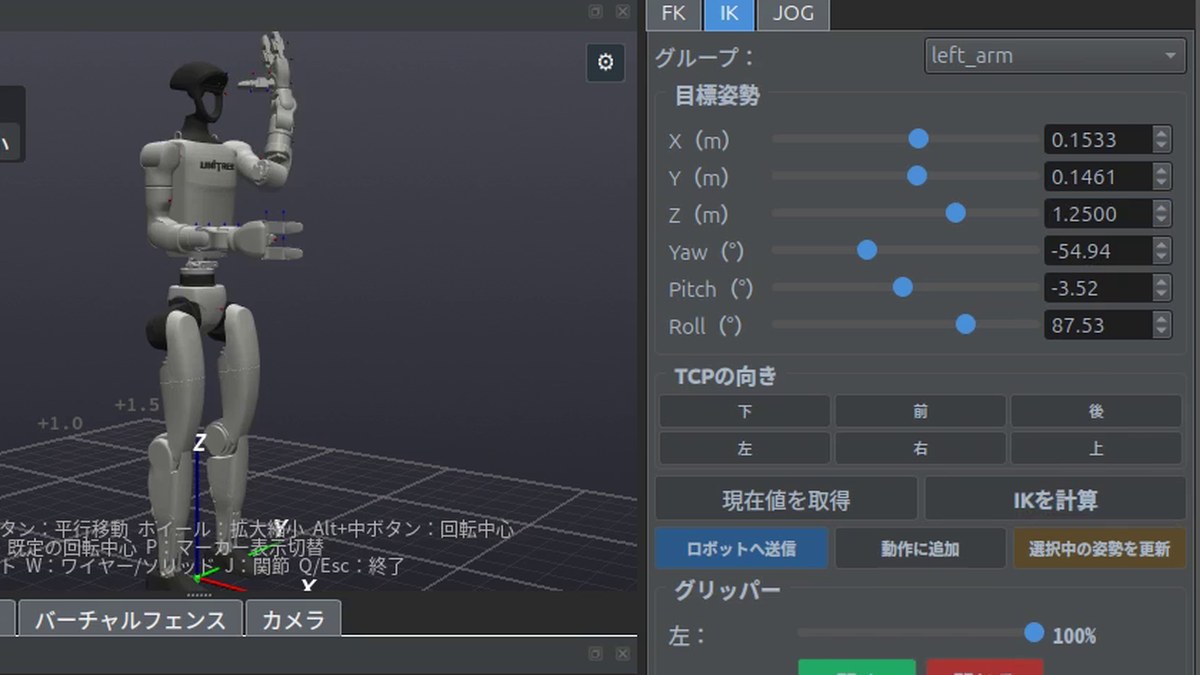
関節角度や手先の位置・姿勢を指定して動作を作成。3D表示で確認した姿勢をプログラムへ登録できます。

登録した姿勢をつなぎ、移動時間や姿勢の保持時間を設定して、一連の動作を組み立てられます。

手先の位置と姿勢をもとに動作を編集し、対象ロボットの関節動作へ変換できます。変換したモーションを確認してから、タスクに組み込んで再生します。

教示モーションの再生速度を画面から調整できます。AIモデルの推論周期や外部プログラムの処理速度を一律に変更する機能ではありません。

モーション内の対象範囲を選び、軌道データをCSVまたはJSON形式で書き出せます。外部での確認やデータ利用に活用できます。

VR機器でロボットを操作できます。操作中の動きを学習用データとして記録する機能は、9月の教示データ収集への追加実装です。
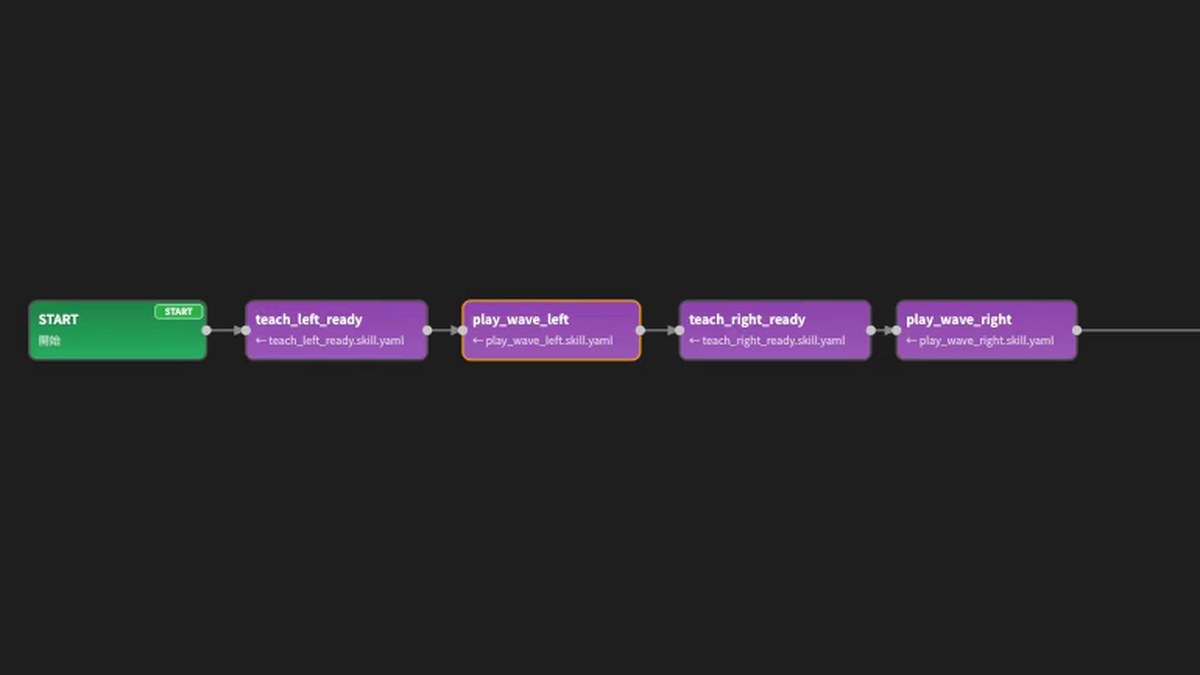
システム・タスク・スキル・モーションの階層で作業を整理。作成した動作を部品として組み合わせ、再利用できます。

条件式の結果によって処理を分岐できます。繰り返す処理範囲、回数、間隔を設定し、タスクの流れに組み込めます。

BlockPyのブロックを使って処理を組み立て、ロボットのタスクに組み込めます。

作りたい処理を日本語などの文章で指示し、AIがBlockPyのブロック追加・接続・設定変更を行います。生成結果はプロジェクトに保存され、画面で確認・編集できます。Ollama上のツール呼び出し対応LLMを使用します。

対応ロボットの関節やカメラ映像などを、学習用データとして記録できます。記録したデータは、LeRobot Managerでのモデル学習に使います。

学習したモデルを登録し、AIによる動作をタスクの一部として実行できます。教示した動作とAIの動作を、同じタスクの中で切り替えられます。時間、姿勢への到達、関節速度、外部トリガーを組み合わせて、AI動作の終了条件を設定できます。

LeRobot Managerで、収集した教示データから動作モデルを学習できます。

画像・言語指示・現在状態をSmolVLAに渡し、ロボット動作の予測値を取得できます。対象機種への適用には、学習済みモデルと関節・カメラ構成の調整が必要です。

Ollamaで動くローカルLLMをブロックから呼び出し、文章の解析・生成結果を後続の処理に渡せます。接続先をローカル環境に設定することで、その推論をクラウドAPIに送らずに実行できます。

画像と指示文をローカルの画像言語モデルに渡し、返された回答を後続の処理で利用できます。画像入力に対応するモデルが必要です。

9月の教示データ収集・学習・推論への、SO-101向けの追加実装です。教示データ収集、ACTモデルの学習、学習済みモデルの評価を、GUIの画面で進められます。実機での再生はLEIVOR側で行います。
環境プリセットを読み込み、箱やCADのメッシュモデルを3D空間に配置できます。配置した物体の位置や大きさを調整し、作業環境をモデル化できます。

3D Builderで作業物などの形状を作成・編集し、LEIVORの作業環境へ取り込んで使えます。
進入禁止領域などを設定し、関節や手先の姿勢を手動で変更する際に領域違反を確認できます。進入禁止領域などへの違反を検出すると、ソフトウェア上の停止処理で実機リンクを解除します。通常再生中の常時監視や、安全認証を受けた保護装置を代替する機能ではありません。

プログラムの構造、参照先、手先の到達性を実行前に確認し、検出した問題を知らせます。

作成したプログラムの再生、一時停止、再開、停止を画面から操作できます。

Robot Linkで、対応するロボットへの動作指令を有効または無効にできます。画面上での動作確認と、実機への指令を切り替えて操作できます。

移動機体へ接続し、手動の並進・旋回や、速度・時間を指定した移動ができます。運搬や精密移動など、用途に合わせた移動設定を選べます。
LEIVORを動かすPC上のプログラムやスクリプトを、ロボットの動作途中で実行できます。利用には、呼び出すプログラムと実行コマンドの設定が必要です。

外部ソフトウェアからROS 2で受け取った合図を、次の動作へ進む条件にできます。送信側の用意と、通信環境・トピック名・受信文字列の設定が必要です。

設備PLCの接続先を設定し、接続状態を画面で確認できます。対応するドライバーと通信環境が必要です。
工程からON/OFFや数値の信号を設備へ出せます。設備側の入力が指定条件になるまで待ち、次の動作へ進められます。
MCP経由で、AIエージェントから定義済みタスクの検索・検証・起動・完了確認を行えます。

MCP経由で実行履歴を検索し、成功率、所要時間、失敗傾向を確認できます。

ロボットの3D表示、プログラム編集、再生操作をひとつの画面に集約。動作を確認しながら編集できます。

日本語の画面表示で、動作編集やタスク実行を進められます。

動作やタスクをプロジェクト単位で保存・読み込み。既存のBlockPyプログラムも取り込めます。

例題に沿って、一連の操作を画面から学べます。
操作中に、機能の使い方を画面から参照できます。
問い合わせや障害調査に使う情報を集められます。設定や動作資産を退避し、必要に応じて復元できます。
教育・研究向けに、機能の絞り込みはせずフル機能を廉価で提供します。差はライセンス(価格・非商用)と対象実機です。
※ 画面イメージは開発中のものです。
※ バーチャルフェンスは、通常再生中の常時監視や安全認証を受けた保護装置を代替する機能ではありません。
※ 提供時期は予定であり、変更される場合があります。
Workflow
ティーチングからAI(模倣学習・推論)、事前検証、実機実行までを分断せず、同一フローでつなぎます。スクロールで各ステップをご覧ください。
産業用ロボットのティーチングと同じ感覚で、やらせたい動作を定義。これまで培った教示ノウハウが、そのまま動作設計の起点になります。
教えた動作や人の作業データから、AIが動きを学習。VLAモデルにも対応し、再現・展開できる形に落とし込みます。
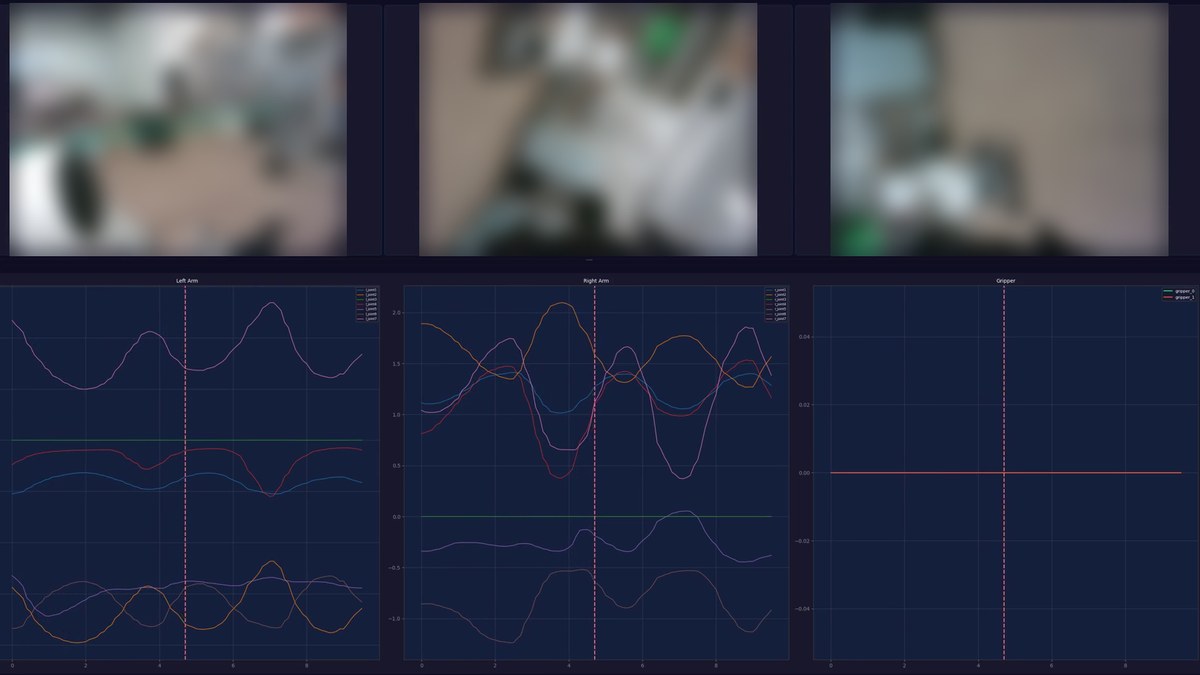
条件が変化する現場でも、状況を判断して動作を切り替え。ルールベースとAI制御を組み合わせたハイブリッド制御に対応します。
実機投入の前に、干渉・可達性などを自動チェック。失敗要因を先に洗い出し、PoCの空振りを減らします。
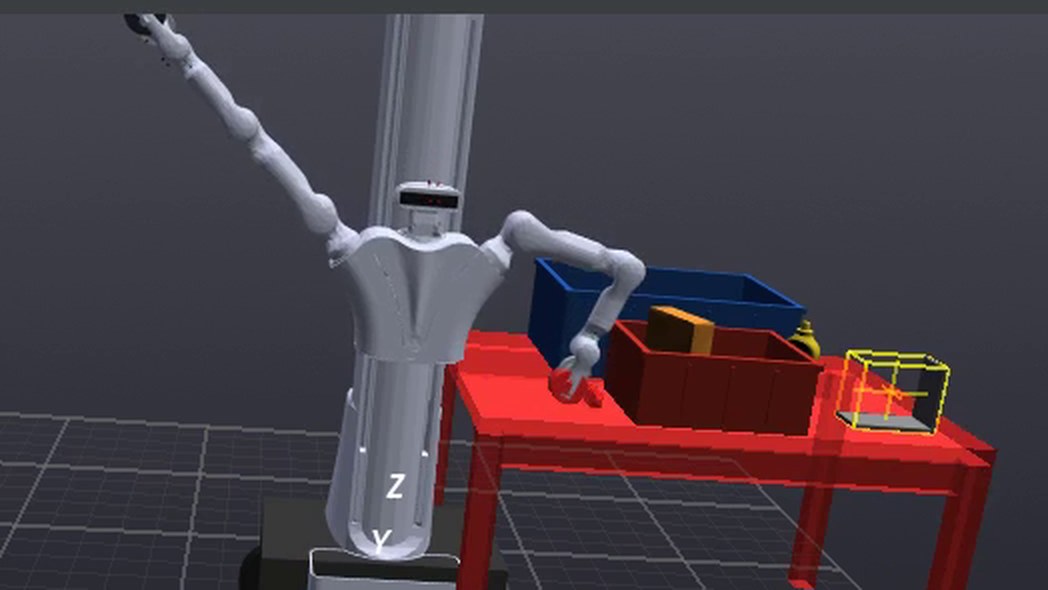
シミュレーションで検証した動きを、そのまま実機へ。設計・検証・実行を一つの画面で進められます。
Demo
LEIVORが「教える・学ぶ・動く」を一つにつなぐ様子を、音・操作つきでご覧いただけます。
Robots
ugo株式会社製セミヒューマノイド
RealMan Robotics製協働ロボットアーム/セミヒューマノイド
Unitree製ヒューマノイドロボット
構想から実機検証まで、現場ノウハウを活かしたヒューマノイド導入を Forcesteed Robotics が支えます。