Summary
Forcesteed-ARIA(アリア)とは
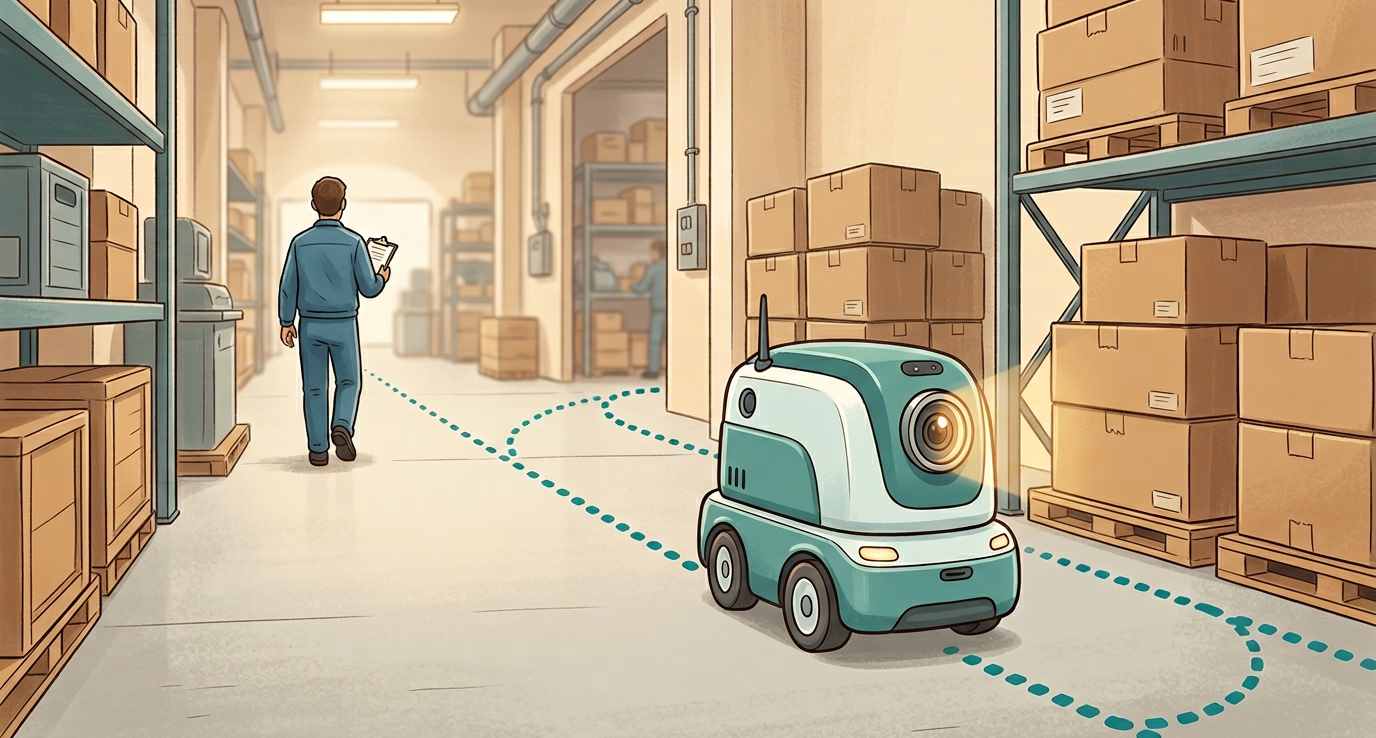
カメラ映像から、数秒先の移動経路をリアルタイムに。
SLAM・高精度地図に依存せず、カメラ映像から移動経路を生成するモビリティAIコアエンジン。ロボットが環境を理解し自律的に行動する「モビリティ知能」の基盤技術です。自動運転向けの VLA 型AIを、ロボット用途に適した軽量構成として試作しています。
Challenges
ロボット導入を阻む、インフラの壁
磁気マーカー、SLAM、高精度地図——外部インフラへの依存が、コストと時間を膨らませ、導入の壁になっています。
ARIA はこの壁を、カメラ映像から数秒先の移動経路をリアルタイム生成することで越えます。地図も設備工事も不要。カメラだけで自律移動を実現し、導入のハードルそのものを下げます。
Features
Forcesteed-ARIA の特長
マップレスナビゲーション
SLAM や事前地図が不要。環境変化に強く、迅速な導入が可能です。
リアルタイム経路生成
映像入力をリアルタイムで処理。動的な障害物を回避し、即座にプランニングします。
完全ローカル動作
クラウド不要のローカル処理。接続に依存せずリアルタイムに動作します。
VLA型AI基盤モデル
自動運転用の VLA 型AIを、ロボット用途に適した軽量構成として試作しています。
Comparison
SLAM・地図方式 と Forcesteed-ARIA
事前地図が不要
SLAM・地図方式は作成/更新コストが大。ARIA は事前地図なしで動きます。
環境変化にリアルタイム適応
地図再作成は不要。変化する現場にその場で適応します。
カメラのみ・完全ローカル
設備工事もサーバー通信も不要。カメラだけで、完全ローカルに動作します。
Capabilities
実現できるロボット行動
人や障害物を考慮した移動プランニング/目的を示すプロンプトに応じたパス生成/通路や空間構造に沿ったナビゲーション/地図に依存しないマップレス移動/カメラ情報のみを用いたリアルタイム行動生成。これらを、外部インフラなしで実現します。
Get Started
Forcesteed-ARIAで、地図に縛られない移動を。
カメラだけで動く自律移動を、あなたの現場へ。導入のご相談を Forcesteed Robotics が承ります。